STRATIUMS TECH CUP 2027
Smart Mobility Edition • 15 Mai 2027
Compétition de robotique autonome et d'intelligence artificielle sur le terrain et la carte officielle Nexbit Intelligent Transportation Kit (3,26 m × 2,98 m) avec le robot officiel Nexbit AI (micro:bit V2 + WonderCam + Capteur 4 canaux + Glowy Ultrasonic + Pince).
Navette de Fret Autonome dans la Ville Intelligente
Dans le cadre de la transition urbaine connectée, les équipes programment une navette de fret autonome Nexbit AI capable de s'insérer dans le trafic, de respecter la signalisation optique et les feux tricolores, de sécuriser les passages piétons et d'assurer le transport autonome d'un colis d'un point logistique à un autre. Organisé par Youth Tech Initiative by Stratiums Technologies.
Hiwonder Nexbit AI
Configuration complète d'origine — Aucune modification structurelle non conforme autorisée.
- Cerveau & Châssis : BBC micro:bit V2 + Châssis Nexbit complet.
- Vision IA : Module caméra WonderCam sur support articulé (hinge bracket).
- Navigation : Capteur de ligne 4 canaux + Télémètre Glowy Ultrasonic.
- Actionneur : Pince / Gripper robotique motorisé à l'avant pour le fret.
- Autonomie & Code : 100% autonome dès le départ. Programmation en MakeCode (blocs) ou Python. Télécommande de secours homologuée : Hiwonder Handlebit (liaison radio 2,4 GHz via carte micro:bit dédiée).
Nexbit Intelligent Transportation Kit
Carte officielle et pack d'accessoires d'infrastructure routière connectée.
- Carte Routière : Tapis officiel de transport intelligent avec voies de circulation, carrefours et baies.
- Feux Tricolores LED : Feux programmables avec phases Rouge et Verte pour l'arrêt / départ.
- Panneaux Routiers Verticaux : Panneaux de direction ("Tourner à droite", "Virage obligatoire", "U-Turn").
- Cubes de Fret : Blocs calibrés pour la saisie par la pince et le dépôt logistique.
- Zones Dédiées : Logistics Depot (Départ), Zone de chargement, Déchargement et Smart Parking.
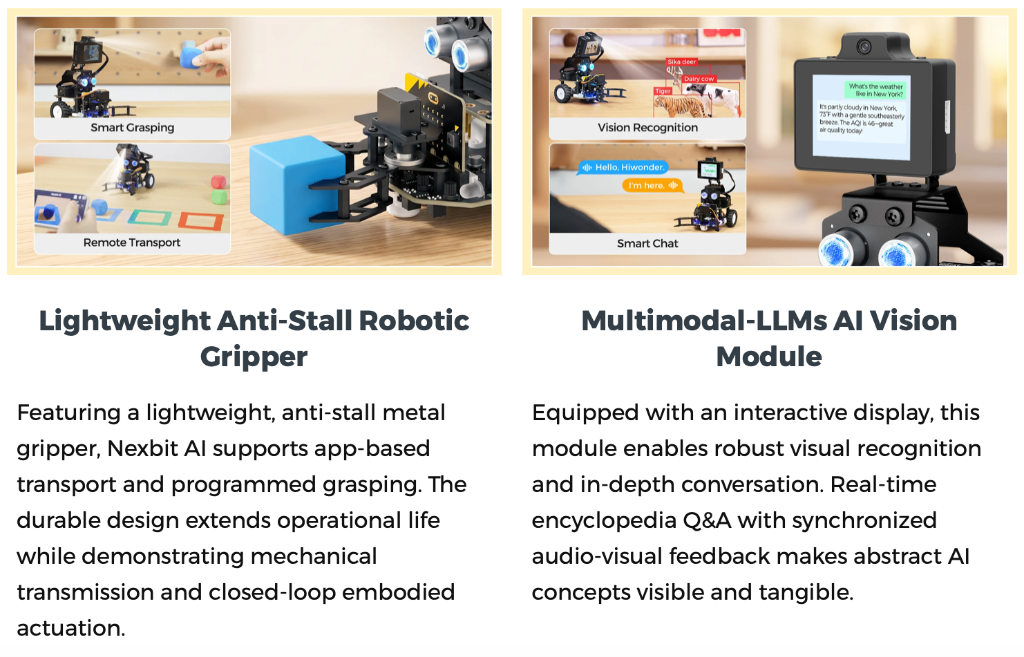
Pince Motorisée Anti-Stall & Module WonderCam
La pince robotique en métal léger prévient le calage moteur lors de la préhension des cubes de fret. La WonderCam analyse les couleurs, panneaux directionnels et feux en temps réel avec retour visuel immédiat sur écran intégré.
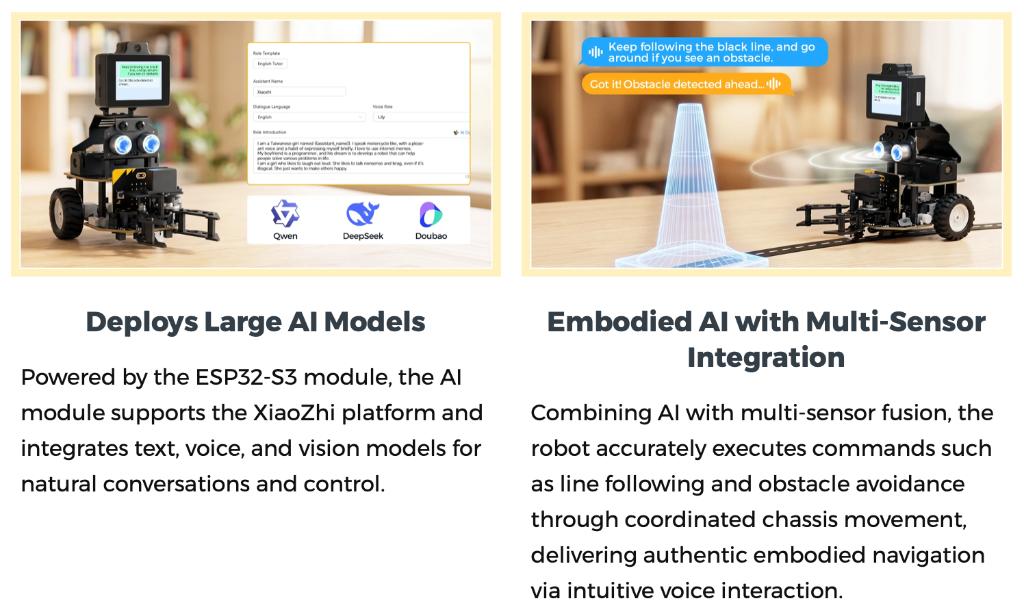
Robotique Incarnée & Détection d'Obstacles
Le processeur intègre la détection visuelle et la fusion multi-capteurs : le capteur de ligne 4 canaux assure un guidage millimétrique tandis que le Glowy Ultrasonic détecte cônes et obstacles pour l'arrêt d'urgence sécurisé.
Une Équipe Complète de 10 Élèves en 5 Pôles
À la Stratiums Tech Cup, l'ingénierie est une aventure collective. Chaque équipe scolaire est composée de 10 élèves répartis en binômes complémentaires pour valoriser tous les talents : pilotage, mécanique, algorithmique, documentation et communication.
2 Pilotes de piste (Match Drivers)
Seuls autorisés autour de la piste pendant les 150 secondes. Gèrent la calibration 60s, l'allumage, le top départ, la manette Handlebit en cas d'override et les demandes arbitre.
2 Ingénieurs Hardware & Mécanique
Responsables de l'assemblage rigide du châssis Nexbit, de l'alignement de la pince motorisée anti-calage, du centre de gravité et du support orientable de la WonderCam.
2 Développeurs Logiciel & IA
Développent la machine d'états MakeCode ou Python, l'asservissement sur le capteur de ligne 4 canaux, la vision couleur WonderCam, les feux et l'appairage radio micro:bit.
2 Responsables Carnet de Bord (Engineering Notebook Leads)
Tiennent le Carnet d'Ingénierie officiel (Engineering Notebook) : hypothèses, journaux d'essais, relevés télémétriques, conformité au règlement et dossier projet Smart Mobility.
2 Chargés de Communication & Média (Media & Outreach Leads)
Réalisent la vidéo officielle d'Unboxing du kit Nexbit AI, animent les réseaux sociaux officiels (#StratiumsTechCup) pour maximiser les vues et mobilisent la communauté scolaire.
Le Parcours des 8 Défis Pré-Compétition
Pendant les 8 semaines précédant le grand tournoi du 15 Mai 2027, les équipes relèvent 1 défi officiel par semaine. Chaque défi attribue des points de régularité qui comptent dans le classement général et préparent l'équipe au jour J.
Défi Unboxing & Révélation d'Équipe
Déballage officiel du kit Hiwonder Nexbit AI, présentation dynamique des 10 membres et de leur école. Vidéo courte publiée sur les réseaux sociaux Stratiums YTI avec concours de vues et d'engagement citoyen.
Défi Assemblage & Rigidité Châssis
Montage rigide du châssis, alignement d'axe de la pince motorisée anti-calage, fixation sécurisée du support articulé WonderCam et contrôle de répartition des masses.
Défi Suivi de Ligne 4 Canaux
Étalonnage précis du capteur infrarouge 4 canaux et réglage de la boucle de rétroaction MakeCode/Python pour un franchissement sans à-coups sur piste à courbure serrée (M01).
Défi Idéation : Projet Citoyen Jacmel
Identification d'une problématique concrète de la ville de Jacmel (mobilité, déchets, énergie, eau) et rédaction de la fiche d'intention technologique réaliste et réalisable.
Défi Vision WonderCam & Feux LED
Reconnaissance optique instantanée des états rouge/vert des feux tricolores et déclenchement d'un arrêt d'urgence sans contact à 5 cm d'un obstacle via Glowy Ultrasonic (M02 & M04).
Défi Manutention & Saisie du Colis
Approche du Logistics Depot, préhension ferme du cube de fret via le gripper robotique et transport sans décrochage sur une distance de 1,5 mètre (M05).
Défi Prototype du Projet Jacmel
Présentation de la maquette ou simulation fonctionnelle du projet pour Jacmel, accompagnée d'un poster technique A3 et d'une vidéo explicative de 2 minutes destinée au jury.
Défi Simulation 150s & Revue Journal
Répétition générale d'une manche complète de 150 secondes en conditions d'arbitrage officielles et soumission finale du Carnet d'Ingénierie pour validation technique avant le tournoi.
Projet d'Impact : Les Élèves Choisissent Leur Propre Sujet (25 % du Score)
Aucun sujet n'est préétabli ni imposé par l'organisation ! Dans le cadre du thème officiel Smart Mobility, les élèves mènent leur propre enquête de terrain à Jacmel, identifient un problème concret de circulation, de transport ou de sécurité routière, et conçoivent librement leur propre solution technologique originale, réaliste et réalisable.
1. Observation & Enquête de Terrain
Les élèves sortent observer leur ville, leur quartier ou les abords de leur école. Ils interrogent des mototaxis, piétons, riverains ou écoliers pour identifier un défi de mobilité réel et non résolu à Jacmel.
2. Idéation & Solution Technologique
En équipe, ils imaginent une réponse technologique innovante en lien direct avec le thème Smart Mobility. La solution doit être réaliste et faisable avec des moyens accessibles en Haïti (solaire, capteurs, micro:bit, etc.).
3. Prototypage & Maquette
Les élèves construisent une maquette fonctionnelle, un dispositif de démonstration ou une simulation pour prouver que leur idée fonctionne concrètement dans l'environnement urbain ou routier de Jacmel.
4. Pitch & Soutenance Jury
Le jour de la compétition, l'équipe défend son projet devant le jury d'experts : 3 minutes de présentation orale rythmée, démonstration du prototype et 2 minutes de questions-réponses avec le jury.
Libre Choix Absolu du Sujet par les Jeunes
L'organisation ne fournit aucune liste préconçue : c'est l'originalité du diagnostic posé par les élèves et la justesse de leur solution pour Jacmel qui sont valorisées et récompensées.
Critères d'Évaluation du Projet Smart Mobility
1. Originalité du diagnostic posé par les élèves (problème réel observé à Jacmel) • 2. Alignement strict avec le thème Smart Mobility (transport, sécurité routière, circulation) • 3. Faisabilité locale (technologies réalistes et accessibles en Haïti) • 4. Prototype / Maquette fonctionnelle ou simulation démontrée • 5. Qualité du pitch & esprit d'équipe (3 min de présentation + 2 min Q&R avec le jury).
Le Déroulement d'une Manche Officielle
Chaque passage est minuté et arbitré selon les règles du Nexbit Intelligent Transportation Kit.
Période de Calibration
Positionnement du robot au dépôt (Logistics Depot / Start Zone), allumage et réglage si besoin de la luminosité et de l'angle de la WonderCam via le support articulé (hinge bracket).
Durée d'un Passage
2 minutes 30 secondes (150 secondes) chrono. Départ donné par l'arbitre (ou au passage d'un feu vert). Déplacement 100 % autonome sur le terrain.
Touch Rule (Intervention)
Si le robot dévie ou bloque : appel à l'arbitre pour un Reset. Le robot est replacé à la dernière intersection franchie ou au dépôt (-10 pts par contact, chrono continu).
3 Manches & Droit à l'Erreur
Chaque équipe dispute 3 manches officielles. Le classement retient la moyenne des 2 meilleures manches (la manche la plus basse est écartée). +1 pt / 4s restantes si missions 100% complétées.
En cas de défaillance autonome, l'équipe peut annoncer le passage en pilotage manuel sous la manette officielle Hiwonder Handlebit (-20 pts forfaitaires, missions mécaniques réussies à 50 %, exclusion des points d'IA pure et du bonus temps).
Capacités Autonomes & Télémétrie Nexbit AI
Aperçu des fonctions avancées mises en œuvre par les équipes d'élèves : suivi optique haute vitesse, saisie ciblée de colis, détection de motifs par caméra IA et retour télémétrique en direct.
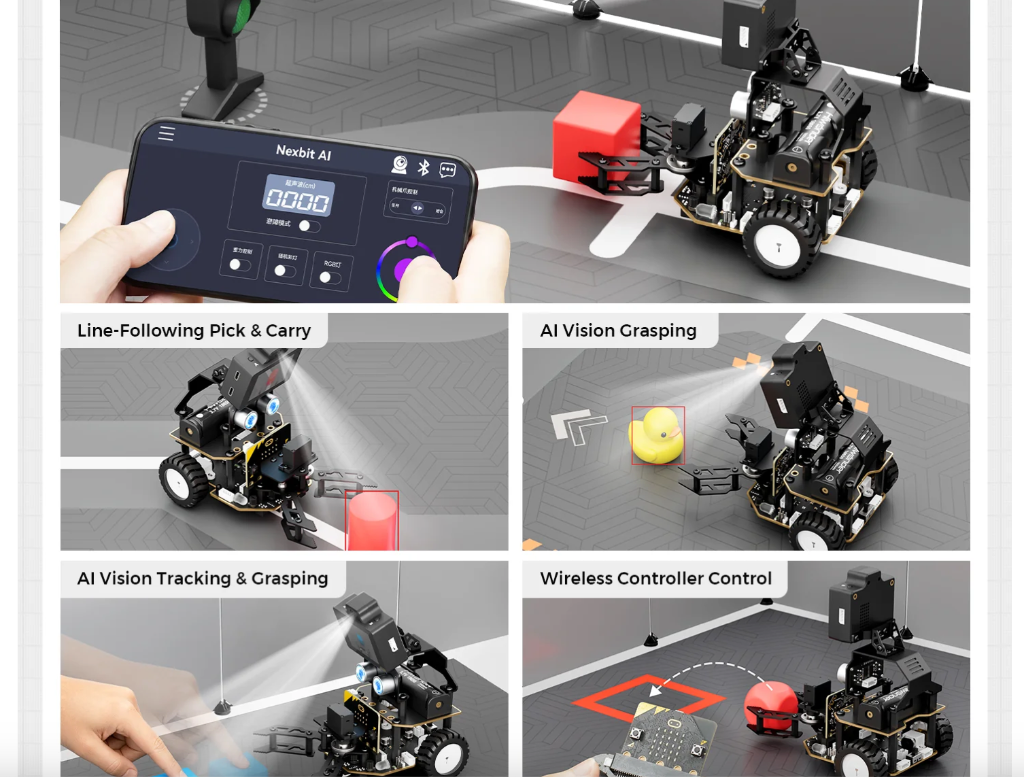
Guidage continu sur ligne noire avec verrouillage automatique de la charge par la pince avant.
Reconnaissance de couleur et de forme par la WonderCam avec calcul dynamique de la distance de préhension.
Asservissement angulaire du châssis pour aligner la trajectoire du robot face au colis en mouvement ou statique.
Vérification des seuils ultrasons et de luminosité durant la période d'échauffement et de calibration de 60 secondes.
Les 7 Missions Officielles (Intelligent Transportation Kit)
Un total maximal de 180 points cumulables sur le parcours, hors bonus de rapidité.
Le Terrain Officiel & Reconnaissance Optique des 7 Missions
Vue en situation réelle du robot Nexbit AI sur le terrain officiel Nexbit Intelligent Transportation Kit (3,26 m × 2,98 m) avec feux tricolores, panneaux d'intersection et baies de livraison.
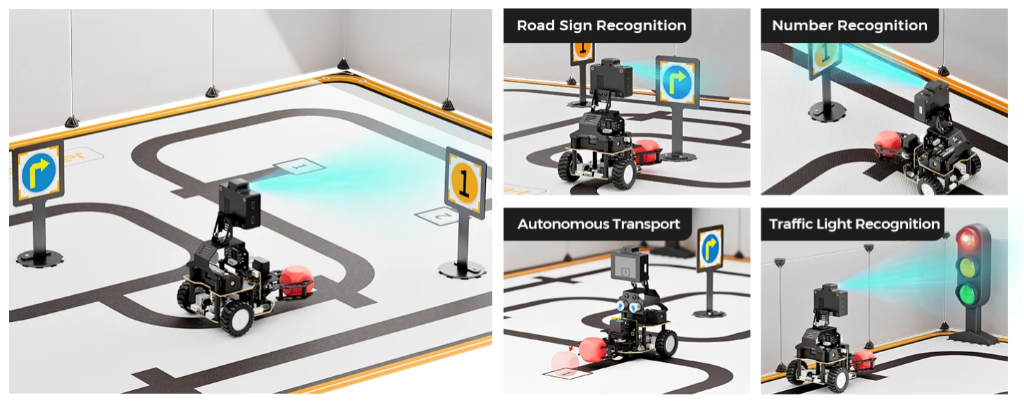
Lecture optique par la WonderCam du panneau fléché pour virer sur la voie réglementaire.
Identification du chiffre de la baie désignée (ex: Baie #1) pour la dépose du fret.
Prise en charge du cube au Logistics Depot et transport autonome sans faire chuter le colis.
Arrêt obligatoire au feu rouge LED et réactivation automatique au passage au vert.
| Code | Mission | Condition de Réussite | Points |
|---|---|---|---|
| M01 | Démarrage & Sortie du Dépôt | Sortie autonome de la zone de départ (Logistics Depot / Start Zone) et raccordement régulier à la ligne principale. | +10 pts |
| M02 | Reconnaissance du Feu Tricolore | Arrêt net avant le feu rouge détecté par la caméra WonderCam, maintien strict de l'arrêt pendant la phase rouge, et redémarrage fluide dès le passage au feu vert. | +30 pts |
| M03 | Panneau Routier & Choix d'Intersection | Reconnaissance optique d'un panneau vertical (ex. "Tourner à droite", "Virage obligatoire" ou "U-Turn") par la WonderCam et exécution du virage prescrit à l'intersection. | +25 pts |
| M04 | Arrêt d'Urgence / Obstacle sur Voie | Détection d'un obstacle ou véhicule arrêté via le capteur Glowy Ultrasonic : arrêt automatique à une distance comprise entre 8 et 15 cm sans aucun impact physique. | +20 pts |
| M05 | Collecte du Colis (Cargo Pick-up) | Approche guidée (détection visuelle ou repère au sol), alignement précis et fermeture de la pince motorisée pour saisir fermement le cube de fret. | +35 pts |
| M06 | Livraison Autonome (Delivery Drop-off) | Transport sécurisé du cube jusqu'à la zone de déchargement dédiée et ouverture de la pince pour libérer le colis dans l'emplacement ciblé. | +40 pts |
| M07 | Stationnement Final (Smart Parking) | Le robot termine sa tournée logistique et se positionne dans la baie de stationnement, le châssis étant entièrement contenu dans l'emplacement délimité. | +20 pts |
| Total Maximal Missions (sur tapis) : | +180 pts | ||
5. Pénalités Officielles en Manche
Par contact. Le robot est replacé à la dernière intersection franchie ou au dépôt (le chrono continue).
Par incident si un panneau vertical ou un feu tricolore est renversé ou heurté avec force.
0 point accordé sur la mission M02 + pénalité de sécurité routière de -15 points.
Télécommande Officielle : Hiwonder Handlebit & Bascule Télécommandée (Remote Override)
La télécommande officielle homologuée pour le mode manuel de la Stratiums Tech Cup 2027 : Smart Mobility Edition est la Hiwonder Handlebit. Pour éviter qu'une équipe ne reste bloquée à zéro point en cas de défaillance logicielle ou optique critique, un protocole strict de bascule en pilotage manuel est intégré au règlement du jeu.
1. Prérequis Matériel Indispensable — Télécommande Hiwonder Handlebit
Spécifications techniques de la manette officielle pour le contrôle du robot Nexbit AI
Le Hiwonder Handlebit est un boîtier d'extension ergonomique (joysticks analogiques, boutons poussoirs, buzzer, potentiomètre) sans microcontrôleur ni émetteur autonome. Il nécessite obligatoirement une carte micro:bit insérée dans son slot central pour lire les commandes physiques et transmettre les ordres par ondes radio 2,4 GHz au micro:bit récepteur du robot Nexbit.
Pour équiper chaque équipe d'élèves, il est impératif de se procurer la variante Package 2 (avec micro:bit et câble inclus) ou de disposer d'une carte micro:bit dédiée de rechange pour chaque équipe, afin de ne pas immobiliser la carte du robot Nexbit lors des calibrations et essais.
2. Intégration dans le Règlement du Jeu (Game Rules)
Départ 100 % Autonome Obligatoire
Le robot débute obligatoirement en mode autonome dès le départ de la manche (feux tricolores, suivi de ligne, lecture de panneaux et IA WonderCam). La télécommande Handlebit doit rester éteinte sur la table des pilotes.
Déclaration Formelle à l'Arbitre
Si l'autonomie échoue, se bloque ou sort de piste, l'équipe annonce clairement : « PASSAGE EN MODE MANUEL ». L'arbitre note l'heure/le chrono de la manche, et le pilote allume la télécommande Handlebit.
Fin de Manche sous Handlebit
Une fois le contrôle à la manette pris, l'équipe termine la manche sous Handlebit. Aucun retour au mode autonome n'est permis pendant ce run officiel (le chronomètre des 150 secondes poursuit son décompte).
3. Application du Barème & Impact sur le Score en Mode Manuel
Pénalité forfaitaire de -20 points appliquée immédiatement pour l'activation de la télécommande Handlebit.
50 % des points accordés sur les missions mécaniques validées au joystick (saisie/dépôt du colis à la pince, stationnement final, franchissement).
Les points d'arrêt automatique au feu (M02) ou de lecture de panneaux par caméra (M03) ne sont pas attribuables s'ils sont opérés manuellement.
Une manche terminée sous télécommande Handlebit ne peut pas prétendre aux points de temps restant (+1 pt / 4s).
Grille Récapitulative Officielle pour la Feuille de Match (Arbitres & Coachs)
| État du Robot | Droit aux Points de Mission | Pénalités Appliquées | Éligibilité Bonus Temps |
|---|---|---|---|
| 100 % Autonome | 100 % des points de la grille de missions (jusqu'à 180 pts) | Aucune (sauf Reset manuel à -10 pts) | Oui (+1 pt / 4 sec restantes) |
| Bascule en Manuel (Hiwonder Handlebit Override) | 50 % des points des missions mécaniques validées au joystick (pince colis M05-M06, parking M07, sortie M01). 0 pt sur missions d'IA pure (feux M02, panneaux M03). | -20 pts forfaitaires | Non |
Structure de Notation du Tournoi
La Stratiums Tech Cup célèbre l'excellence technique, la clarté algorithmique et la rigueur d'ingénierie collaborative.
Performance Piste (Robot Game)
- 3 manches officielles : score calculé sur la moyenne des 2 meilleures manches (la manche la plus faible est écartée).
- Bonus temps : +1 pt par tranche de 4s restantes (si 100% missions réussies en mode autonome).
Projet Smart Mobility Jacmel
- Solution technologique concrète répondant au thème Smart Mobility à Jacmel (feux solaires, sécurité piétonne, micro-logistique).
- Soutenance orale de 3 min + prototype/maquette ou poster technique A3.
Explication Technique & Jury Code
- Présentation orale de 5 minutes devant le jury d'ingénieurs.
- Explication claire du code (MakeCode / Python), châssis, pince et WonderCam.
Défis Hebdo, Médias & Journal
- 8 % : Vidéo Unboxing & défi réseaux sociaux Stratiums YTI (vues & buzz).
- 7 % : Carnet d'ingénierie officiel et régularité sur les 8 défis.
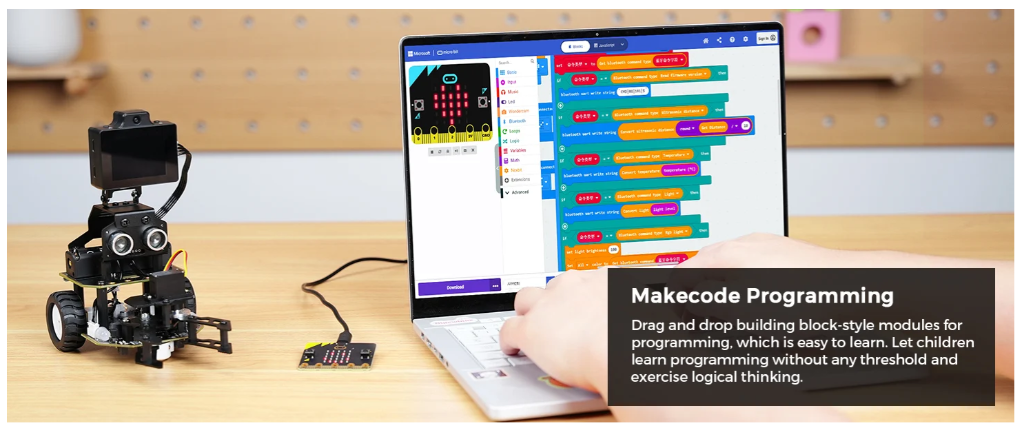
Programmation Autonome : MakeCode Blocs & Python
Les équipes conçoivent la logique décisionnelle du robot en blocs modulaires Microsoft MakeCode ou en script Python. Lors de la présentation orale de 5 minutes devant le jury technique, les élèves démontrent la structure de leurs boucles d'asservissement, les seuils de déclenchement WonderCam et la réactivité du capteur ultrasonique Glowy.
Directives pour les Arbitres & Coachs
Enregistrer votre équipe (10 élèves en 5 pôles)
Chaque équipe scolaire est constituée de 10 participants (élèves) répartis en binômes complémentaires, encadrés par un mentor/coach officiel désigné.
Pour garantir l'équité, l'attribution des robots Hiwonder Nexbit AI et la certification des mentors, les inscriptions directes ne sont pas autorisées pour le public. Les établissements scolaires partenaires (lycées, collèges, écoles fondamentales ou clubs) doivent préalablement solliciter une invitation. Dès réception de votre lettre d'accréditation munie de votre code officiel (ex: TC27-INV-0001), vous pouvez déverrouiller le formulaire d'enregistrement de vos 10 élèves.
Demande d'Invitation Officielle (Direction d'Établissement)
Le comité YTI examinera votre demande sous 48h et transmettra votre lettre officielle d'accréditation avec code d'inscription.
Accès Réservé aux Établissements Invités
Veuillez saisir le code d'invitation officiel figurant sur votre lettre d'accréditation YTI (ex: TC27-INV-0001 ou YTI-TC27/INV-0001) pour déverrouiller l'enregistrement des 10 élèves.